罗博网联 “强车弱云”如何破解矿区弱网难题

无人矿卡完成上一轮任务后,如果新指令迟迟未到,还能不能继续作业?抵达作业区后,如果收到的目标点位与行驶路径对不上,又该如何处置?
在矿山场景里,通信波动可能出现在任何一个环节:车辆等待新任务时、进入作业面时,或者正在获取点位与路径时。
只要每一次关键作业都依赖云端的实时响应,一个并不复杂的推论就成立:网络状态如何,直接决定生产节奏的快慢。矿区地形带来的遮挡、基站建设与运维的投入,都让稳定的全网覆盖难以实现。基于这一判断,罗博网联提出的解法是:让车辆具备一定的自主判断与作业接续能力,让车队之间保持必要的信息协同,从根本上化解矿区网络环境对实际生产的制约。而这套判断的落点,正是“强车弱云”:强单车智能与轻量化云端。
“强车”,要强在具体作业的判断与执行
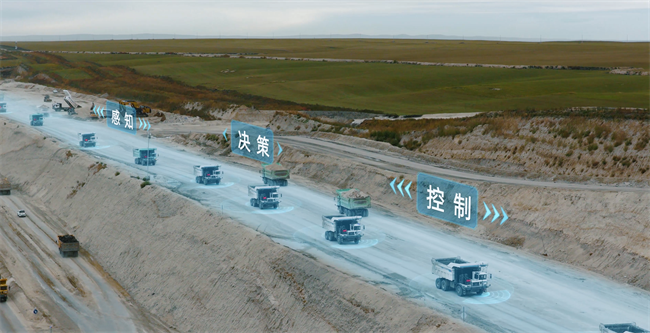
矿卡从进入作业区域到完成停靠,需要连续回答一组现场问题:周边有哪些作业面及目标位置可用、哪个目标位置最优、车辆应该选择哪条路线到达,以及周边还有哪些其它车辆和障碍物,接近点位后又怎样调整车身姿态,去适应实际环境进入目标位置。
罗博网联将决策下放车端,使车辆具备自主感知、规划和决策能力。车端智能可结合定位、实时环境信息与作业要求,完成路径选择、避障和控制,让现场动作有本地能力支撑。这些能力构成日常自主作业的基础,也为通信波动时继续处理任务提供条件。
与此同时,“强车”还需要车与车之间,实现分布式协同。车辆通过V2V等方式交换信息,了解周边车辆的状态与行驶意图,在本地开展必要的作业协商。单车所依据的环境信息,既有自身传感器采集的内容,也有与其相关的其它车辆提供的实时信息。
车端自主、车队分布式协同与轻量化云端相互配合,共同降低关键作业对云端实时指令的依赖。云端侧重数据融合与优化,车端则在生产现场完成相应的判断和动作。
这些能力并非纸上谈兵。据悉,罗博网联拥有独家发明专利,锁定矿山场景的强大车端智能算法能力,为弱网条件下的作业稳定接续提供了机制保障。
未收到新指令,车辆怎样继续组织作业?
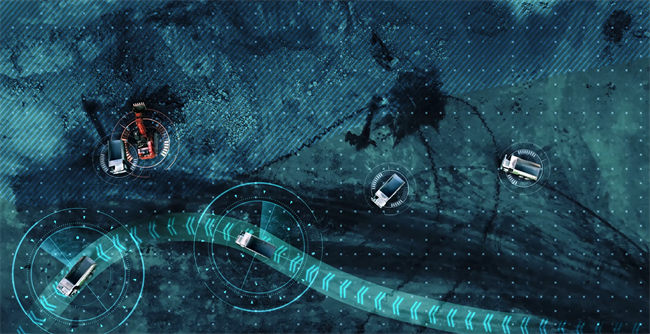
在相关发明专利中,罗博网联将矿区作业空间进一步划分为“作业区—作业面—目标点位”。其中,一个作业区包含同一挖掘高度、同一区域范围内的多个作业面;车辆需要逐层确定去哪个作业区、选择哪个作业面,最后抵达具体点位。
这个看似朴素的分层,价值在于——它把模糊的“断网了怎么办”,拆成了可以逐级回答的具体问题。不同层级的通信变化,都能对应到确定的处理环节。
第一层:定作业区。如果车辆处于可调度状态,且在预设时间内没有收到云端新指令,可以根据最近完成任务所在的作业区,确定本次作业的目标作业区。车辆利用已有任务信息,按方案设定的条件接续后续作业。
第二层:选作业面。到达目标作业区后,如果车云通信状态不满足预设条件,车辆会结合当前存储的地图与融合后的环境信息,自主选择目标作业面。选择时将会考虑其他车辆的行驶意图、作业面占用情况、障碍物以及可达路径等因素,而非仅凭距离确定车辆去向。
例如,当车辆监测到距离较近的作业面已被其他车辆占用,或者通往该区域的路径受到障碍物影响,就会触发机制,在路线选择中进行排除或重新评估。车端自主决策能力在这里承担了实际的生产判断:在掌握的地图和现场信息范围内,确定适合继续作业的位置,并规划前往该处的路径。
这些流程为通信不佳时的任务接续提供依据,使车辆能够处理“下一项指令尚未到达”和“到达作业区后通信条件变化”两类不同情况。
收到点位和路径后,为什么还要再判断一次?
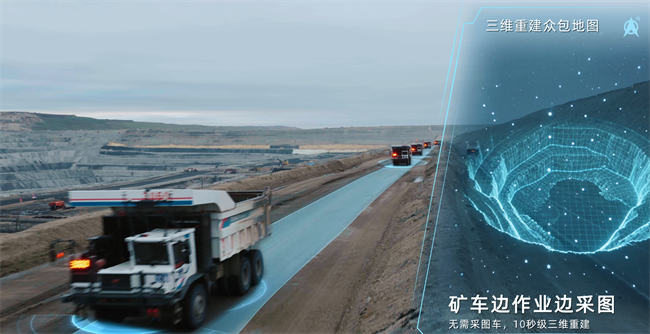
指令能够收到,并不代表每一组数据都可以直接用于下一步作业。
在上述专利方案中,车辆获取云端提供的目标点位与路径后,会先检查一个明确的对应关系:目标点位是否位于该路径的终点。匹配时,可以采用相应点位与路径;不匹配,或者在预设时间内没有收到相关数据时,则结合本地地图和实时环境信息,自主确定行驶路径。
这一步检查为路径采用设置了具体条件。它处理的是点位与路径之间的匹配问题,使车端能够在相关数据不可用时,利用已有信息继续规划。
接近目标点位后,还需要进一步完成末端调整。专利描述的流程会结合车辆当前的位置、朝向、目标点位及实时环境信息,生成调整路径,控制车辆准确入位。路径将车辆引导至点位附近,实时感知与位姿调整则支持最后的停靠动作。
从选择作业区、确定路径,到末端精准入位,车端需要具备连续处理作业问题的能力。这样的自主能力,直接服务于装载等生产节点的衔接。
“弱云”,如何体现轻量化协同的价值?
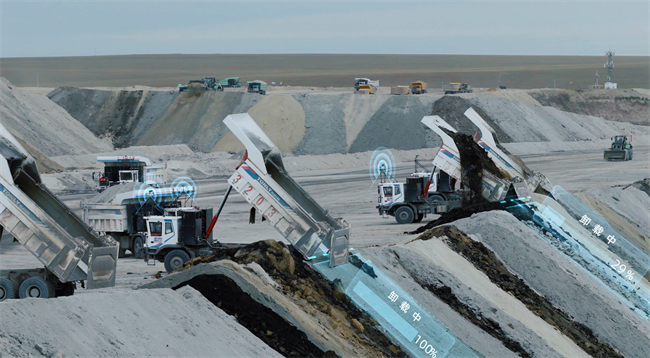
车端承担更多现场决策之后,云端依然具有数据融合与优化的价值。理解何为“轻量化”,需要关注关键作业在多大程度上依赖车云实时交互,以及车辆能否在通信条件变化时继续处理任务。
就本专利描述的实现方案而言,云端承担低频、全局性的工作:结合全局作业计划、车辆位置和作业进度,分配目标作业面与作业区;车端则依据通信状态及现场信息,完成相应的自主决策与执行。
地图服务也同样采用了“可降级”的数据组织方式:车辆本地缓存核心地图信息,按网络状态获取更新;网络不佳时,优先获取目标点位信息,再结合缓存与实时感知进行规划。数据传输条件变化后,车辆仍有可供判断和执行的信息基础。
降低车云实时通信依赖,有助于减轻网络波动对作业的影响,最终使得无人驾驶方案更能适应矿区实际的通信条件。
对矿方与运力单位而言,罗博网联“强车弱云”的价值,既体现在4G条件下的作业适应,更体现在更具体的生产过程之中:弱网在矿区里长什么样,方案就怎么接:网络中断,指令无法下达——车辆依据最近作业面与已有任务信息接续作业,不必原地等网;带宽受限,地图更新不及时——本地缓存核心地图、优先获取目标点位信息,判断和执行始终有信息基础;点位与路径对不上——先校验二者对应关系,不匹配则本地重规划,不会“卡死”在半路;链路质量影响末端停靠——入位靠实时感知与位姿调整完成,不依赖链路。
新指令尚未到达时有接续方法,点位与路径不匹配时有规划决策能力,接近目标位置后能够依靠实时感知完成灵活调整。这都是实打实的技术硬实力。
郑重声明:文章仅代表原作者观点,不代表本站立场;如有侵权、违规,可直接反馈本站,我们将会作修改或删除处理。
相关阅读

猜你喜欢
-
新任国家发改委主任的能源电力往事!
2023-03-14 -
储能日报·速览【3月13日】
2023-03-14 -
风电每日报 | 3分钟·纵览风电事!(3月13日)
2023-03-14 -
4.8GW!2022年美国部署的储能系统创历史新高!
2023-03-14 -
102条!从两会议题看光伏、风电、储能等能源产业未来趋势!
2023-03-14 -
“两会”中的风电建言!
2023-03-14 -
全国政协委员、国家能源集团党组书记、董事长刘国跃:做好能源供应的“压舱石”
2023-03-14 -
东北能源监管局开展新型储能发展应用调研 研究落实市场机制支持政策
2023-03-14 -
海辰储能联合创始人、总经理王鹏程:未来三年是储能行业“生死卡位赛”
2023-03-13 -
辛保安赴国网北京电力检查工作并慰问干部员工
2023-03-13 -
日本计划一天排放500吨核废水入海!福岛核电站最新视频曝光!
2023-03-11 -
储能日报·速览【3月10日】
2023-03-11 -
广西最大水电站建成,粤、港、澳供水安全有保障!
2023-03-10 -
全国政协委员、国家能源集团董事长刘国跃:加快布局和释放煤炭优质产能
2023-03-10
 2023-03-14


 新能源